Reconstruire des intérieurs à partir de quelques photos
27-10-20267 min
Transformer quelques photographies ordinaires d'une pièce en un modèle 3D fidèle, mesuré et modifiable rendrait accessible le jumeau numérique de chaque logement. Les méthodes actuelles nécessitent soit des capteurs dédiés, soit bien plus de photos qu'une annonce n'en fournit, soit produisent des scènes qui semblent justes sans être mesurées. Nous présentons les résultats de notre approche sur des pièces réelles, capturées avec 3 à 9 photos de smartphone : une géométrie des murs cohérente au centimètre là où les murs sont visibles, des dimensions structurelles à 3,4-3,8% d'un mètre ruban lors d'un premier test de vérité terrain, et un plan mesuré en moins de 3 minutes sur une seule carte graphique grand public.
Points clés à retenir
Sur des pièces réelles avec 3 à 9 photos de smartphone, la reconstruction structurée d'Inoveo3D garde des murs cohérents à 0,4-1,3 cm là où la couverture photo est bonne (5 pièces testées).
Un premier test au mètre ruban sur une pièce de 20 m² montre des dimensions structurelles (hauteur sous plafond, mur principal) à 3,4-3,8% de la réalité ; une première donnée, pas encore une statistique.
Un plan mesuré avec export BIM s'exécute en 2,7-3,0 minutes, et une scène entièrement meublée en 11,2-12,8 minutes, sur une seule carte graphique grand public.
L'accès au calcul haute performance ouvre désormais une nouvelle phase de R&D, avec l'ambition d'avancer vers une expérience proche du temps réel — les gains seront mesurés avant d'être annoncés.
1. Contexte : pourquoi reconstruire des intérieurs ?
La plupart des bâtiments dans lesquels nous vivrons et travaillerons au cours des prochaines décennies existent déjà. Les rénover, les vendre, les meubler ou simplement les gérer partent tous de la même question : à quoi ressemble réellement cet espace, et quelles sont ses dimensions ? Pour une large part des logements, la réponse honnête est : quelques photos et, au mieux, un plan dépassé.
Un modèle 3D fidèle d'une pièce, un jumeau numérique, transforme cette question en données. À terme, cela permet :
- Immobilier : visites à distance et plans directement depuis les photos d'annonce.
- Rénovation et rénovation énergétique : géométrie telle que construite pour planifier travaux et quantités.
- Décoration et home staging : essayer de vrais meubles, aux vraies dimensions, avant d'acheter.
- Architecture et BIM : un modèle de départ plutôt qu'un relevé manuel.
- Assurance et gestion technique : un état documenté d'un espace à une date donnée.
- Informatique spatiale : un modèle mesuré de la pièce pour la réalité augmentée et la robotique.
Aucun de ces usages ne nécessite le scan d'une pièce de musée. Ils nécessitent de nombreuses pièces ordinaires, numérisées à faible coût, à grande échelle.
2. Le problème : les limites actuelles
Trois familles de méthodes existent aujourd'hui. Chacune échoue sur l'une des exigences ci-dessus : coût faible, peu de photos, mesures fidèles, ou résultat modifiable.
2.1 Les capteurs dédiés sont précis mais coûteux. Les scanners laser et le LiDAR donnent une excellente géométrie. Ils nécessitent aussi du matériel, une visite sur site et un opérateur. Cela se justifie pour un bâtiment emblématique, pas pour des millions d'appartements.
2.2 La photogrammétrie nécessite bien plus de photos qu'une annonce n'en fournit. La photogrammétrie classique reconstruit la géométrie à partir des photos seules, mais son coût et son besoin de données augmentent vite avec le nombre d'images.
Figure 1. Le pipeline classique de photogrammétrie (structure-from-motion + stéréo multi-vues) et l'ordre de grandeur de chaque étape : détection de points d'intérêt O(n), appariement par paires O(n²) avec n(n-1)/2 paires, ajustement de faisceaux sur 6n + 3m inconnues, stéréo dense O(n·P). n = nombre de photos, m = nombre de points 3D reconstruits (typiquement plusieurs centaines de milliers), P = pixels par photo. Ordres de grandeur académiques avec appariement exhaustif ; l'appariement par arbre de vocabulaire ou séquentiel réduit cette étape en pratique.
Figure 2. Paires d'images à comparer avec un appariement exhaustif, n(n-1)/2. Neuf photos donnent 36 paires ; une capture de 300 photos en donne 44 850. Une annonce immobilière se situe à l'extrême gauche de cette courbe, là où la photogrammétrie manque du recouvrement dont elle a besoin.
La photogrammétrie nécessite aussi un fort recouvrement entre les vues et des surfaces texturées à apparier. Ses cas d'échec connus sont les murs blancs unis, le verre et les reflets, et les jeux de photos épars : exactement ce à quoi ressemble un intérieur d'annonce.
2.3 Les méthodes neuronales et génératives semblent justes mais ne sont pas mesurées. Le rendu neuronal (NeRF, Gaussian Splatting) ajuste des millions de paramètres par scène. Dans nos essais, une pièce a nécessité 30 à 69 minutes, semblait superbe depuis les photos d'entrée, se dégradait en s'en éloignant, et ne contenait aucun mur ni meuble séparable. Les agents IA généralistes et les modèles de monde génératifs produisent des pièces plausibles. Dans notre test à 3 photos, un agent a bien lu la pièce, mais ses murs étaient décalés de 0,5 à 1 m.
2.4 Deux difficultés fondamentales.
- L'échelle. Les photos seules ne contiennent pas d'échelle absolue : les mêmes images sont cohérentes avec une pièce et avec un modèle de celle-ci à n'importe quelle taille. Sans capteur, les dimensions réelles doivent être déduites.
- Les zones non vues. Avec quelques photos, certaines parties de la pièce ne sont vues qu'une fois, voire jamais : derrière un meuble, ou du côté du photographe. Elles doivent être complétées sans inventer ce qui n'est pas là.
Question de recherche : peut-on obtenir un modèle mesuré, fidèle et modifiable d'une pièce à partir des 3 à 9 photos qu'une annonce ordinaire fournit déjà, sur du matériel accessible ?
3. Reconstruction 3D à partir de photographies : une nouvelle approche
Nous construisons une reconstruction structurée : le résultat n'est pas un nuage de points ou une image, mais un espace composé de murs, d'ouvertures et d'objets, aux dimensions réelles. Cette structure est ce qui rend le résultat utilisable : il peut être mesuré, exporté vers le BIM (IFC), meublé, modifié et exploré dans un navigateur web.
Multiple photos
(smartphone)
→
Camera pose
estimation
→
3D reconstruction
(point cloud)
→
Structured 3D model
(walls, floor, openings)
Legend
Estimated camera pose
3D point (point cloud)
Room envelope
Input image
Photo réelle
Reconstruction
✦ Inoveo3D AI
Image modifiée par IA
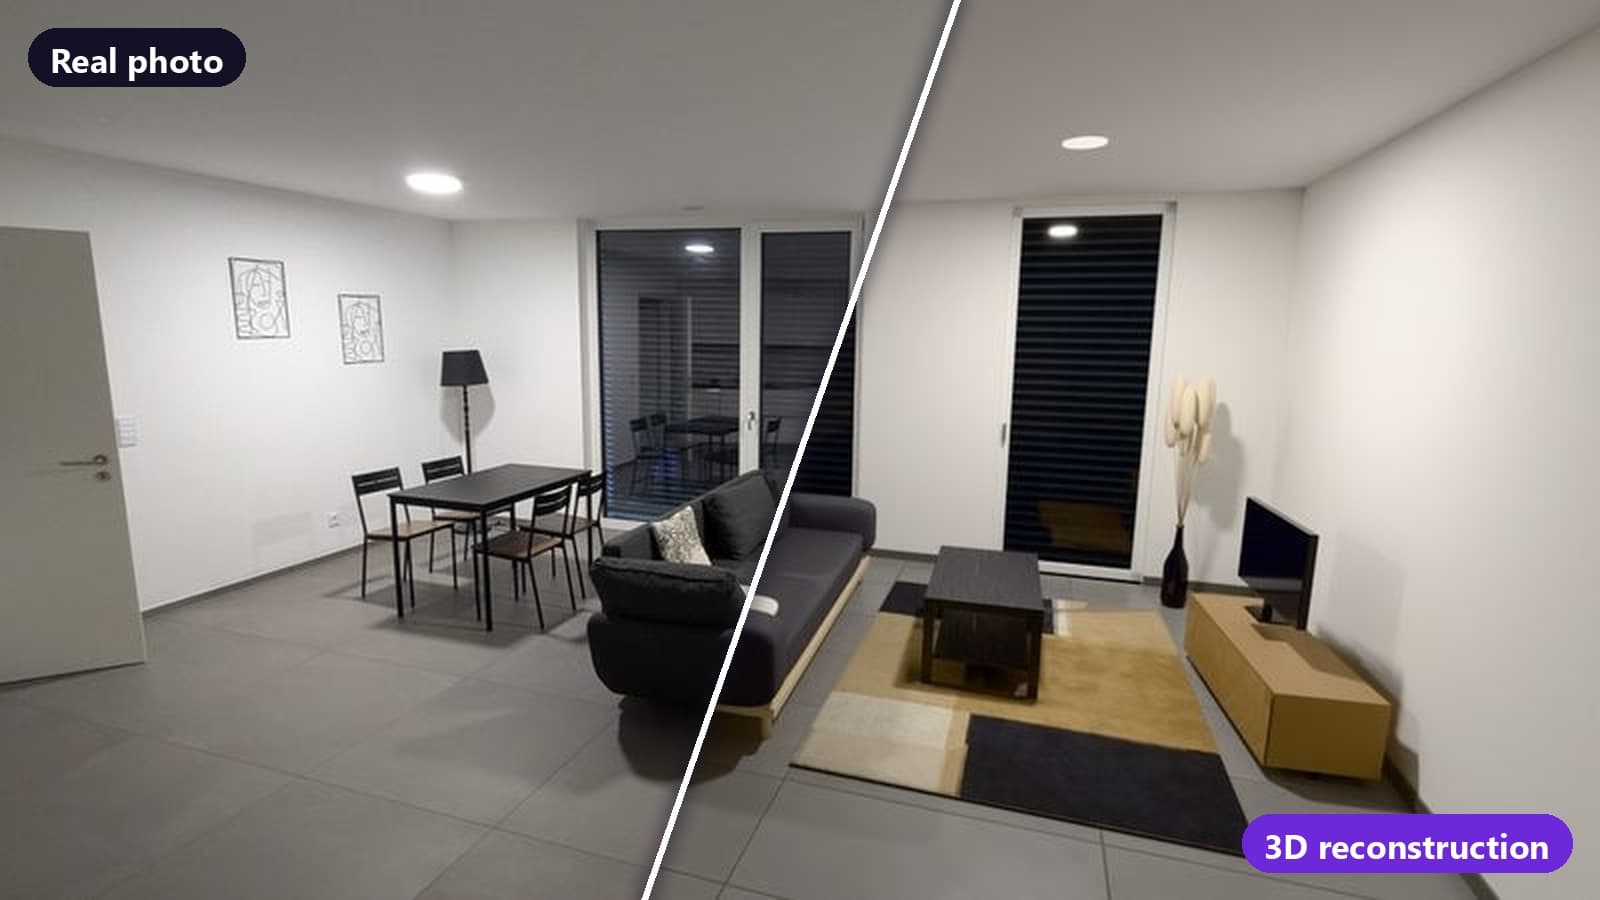
Figure 3. Une des photos de smartphone en entrée (avant) et notre scène 3D reconstruite et meublée (après), rendue depuis exactement la même position de caméra. Faites glisser pour comparer.
Figure 4. Vue d'ensemble de la pièce reconstruite : murs, ouvertures, cuisine et mobilier, tous à des positions mesurées et modifiables.
4. Évaluation expérimentale
Nous évaluons sur des pièces réelles selon quatre axes, en séparant la cohérence interne de la précision par rapport au monde réel : cohérence géométrique, précision absolue par rapport à un mètre ruban, généralisation à des points de vue non vus, et temps de calcul.
4.1 Cohérence géométrique : 5 pièces, 3 à 9 photos
Pièce
Photos
Surface
Écart médian des murs
Ouvertures détectées
Studio
3
15,6 m²
0,5 cm
3
Chambre
4
21,8 m²
0,4 cm
2 (une fenêtre partielle)
Séjour avec cuisine
6
37,2 m²
1,2 cm
5 sur 5
Pièce ouverte sur une autre
9
29,2 m²
1,3 cm
2
Même séjour, 3 photos seulement
3
41,7 m²
5,8 cm
3 sur 5
Tableau 1. Cohérence géométrique sur 5 pièces réelles.
Cet écart mesure la cohérence des murs avec la géométrie reconstruite à partir des photos. Ce n'est pas une précision absolue, au centimètre. La structure est stable partout où les photos voient les murs, y compris des murs qui ne forment pas un angle droit. La couverture compte plus que le nombre de photos : 3 photos suffisent pour un studio, pas pour un séjour de 37 m².
4.2 Précision par rapport au réel : une première vérité terrain
Nous avons mesuré au mètre ruban quelques dimensions dans une pièce de 20 m² reconstruite à partir de 9 photos.
Dimension
Mètre ruban
Reconstruit (photos seules)
Écart
Hauteur sous plafond
2,50 m
2,59 m
+3,4%
Mur porteur de fenêtre
3,26 m
3,38 m
+3,8%
Largeur de la fenêtre
1,98 m
2,43 m
+23%
Plateau de bureau
1,60 × 0,80 m
1,50 × 0,60 m
-6% × -25%
Tableau 2. Dimensions relevées au mètre ruban contre reconstruction, une pièce de 20 m², 9 photos.
Sans aucune mesure sur site, les deux dimensions structurelles s'écartent de 3,4% et 3,8%, ce qui concerne directement le problème d'échelle de la section 2.4. La fenêtre et le bureau sont nettement moins précis. Une seule dimension de référence, comme la hauteur sous plafond, pourrait améliorer l'estimation globale de l'échelle. Une seule pièce a été relevée à ce jour : une première donnée, pas encore une statistique.
4.3 Généralisation à des points de vue non vus
Juger une scène à partir des photos qui l'ont construite est le cas le plus facile. Pour chaque photo, nous reconstruisons la pièce sans elle, puis comparons la scène à cette photo. Sur deux pièces (15 tests), la perte sur un point de vue non vu reste faible : 0,2 à 1,4 dB de PSNR. Le même test montre que retirer une photo peut encore changer la structure : la qualité de capture reste déterminante.
4.4 Temps de calcul
Figure 5. Temps de calcul mesuré par pièce sur une seule carte graphique grand public de 10 Go. Inoveo3D : 3 exécutions complètes sur 6 photos (plan + export BIM mesuré : 2,7-3,0 min ; scène meublée et photoréaliste : 11,2-12,8 min). Rendu neuronal : nos essais antérieurs (30-69 min).
5. Discussion et limites
Les résultats confirment la question de recherche pour des pièces isolées, bien couvertes par les photos. Ils marquent aussi des limites claires :
- La vérité terrain reste mince. Une seule pièce relevée au mètre ruban ; il en faut davantage pour quantifier la précision statistiquement.
- La couverture conditionne la robustesse. Retirer une photo change encore la structure dans certains tests ; un protocole de capture simple est en cours de définition.
- Une pièce à la fois. Les logements entiers, avec navigation entre les pièces, restent à faire.
- Le mobilier est approximatif. Bonne position et bonne couleur, mais des formes de catalogue plutôt que les pièces exactes photographiées.
6. Perspectives : ce qu'une pièce mesurée permet
Une fois une pièce mesurée et structurée, elle devient un espace de travail. Du mobilier issu d'un vrai catalogue, aux vraies dimensions et aux vrais prix, peut être placé, remplacé ou restylé, et un assistant peut traiter des demandes en langage naturel tout en respectant les contraintes de la pièce. C'est du home staging 3D basé sur de vrais produits, plutôt que sur des équivalents génériques.
Figure 6. La cuisine reconstruite dans notre éditeur, avec le catalogue de mobilier connecté et Ino, l'assistant IA de décoration intérieure.
Vers le temps réel
Une nouvelle phase s'ouvre pour notre R&D. Avec l'accès à des ressources de calcul haute performance (HPC), nous pourrons accélérer nos expériences, explorer de nouvelles optimisations et travailler à la reconstruction de logements entiers.
Tous les chiffres ci-dessus ont été obtenus sur une seule carte graphique grand public. Les gains apportés par le HPC dépendront de la parallélisation et de l'optimisation logicielle : nous les mesurerons avant de les annoncer.
Notre ambition à long terme : réduire drastiquement le temps nécessaire pour transformer quelques photographies en espaces 3D interactifs, et avancer vers une expérience proche du temps réel.
7. Conclusion
Quelques photos d'annonce contiennent déjà la majeure partie de ce qui est nécessaire pour reconstruire une pièce. Nos premiers résultats montrent qu'une approche structurée peut retrouver des murs cohérents au centimètre et des dimensions à quelques pourcents, dans les fourchettes mesurées ci-dessus, sur du matériel accessible. Les prochaines étapes sont davantage de vérité terrain, des logements entiers, et des temps de calcul bien plus courts.
Références
Cet article rapporte les résultats de nos propres essais ; il ne décrit pas notre méthode. Le contexte scientifique sur lequel il s'appuie est couvert par ces travaux :
- Schönberger, J. L. et Frahm, J.-M. (2016). Structure-from-Motion Revisited. CVPR 2016. (COLMAP)
- Triggs, B., McLauchlan, P., Hartley, R. et Fitzgibbon, A. (1999). Bundle Adjustment — A Modern Synthesis.
- Mildenhall, B. et al. (2020). NeRF: Representing Scenes as Neural Radiance Fields for View Synthesis. ECCV 2020.
- Kerbl, B., Kopanas, G., Leimkühler, T. et Drettakis, G. (2023). 3D Gaussian Splatting for Real-Time Radiance Field Rendering. SIGGRAPH 2023.
Nous utilisons des cookies fonctionnels (nécessaires au fonctionnement du site) et des cookies analytiques (Vercel Analytics) pour améliorer notre service. Les cookies analytiques sont anonymes et ne nécessitent pas votre consentement selon les recommandations CNIL, mais vous pouvez les refuser. En savoir plus